El modelo insignia de IA de Google Gemini 4 Argon, presentado en septiembre, no está pensado solo para personas, sino también para robots. La compañía afirma que Gemini 4 Argon supone un salto cualitativo en robótica, capaz de acelerar el avance hacia una inteligencia artificial general física o encarnada. Con él, los robots podrán pensar, aprender y adaptarse a las tareas sin grandes costes de entrenamiento.
Fuente de las imágenes: Google
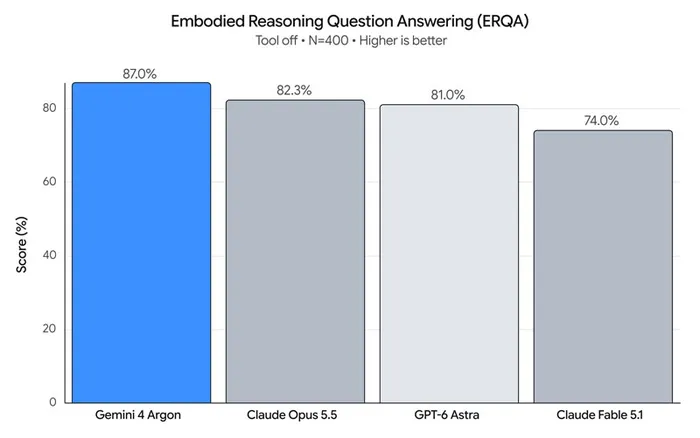
La compañía ha respaldado su anuncio con los resultados de las pruebas del paquete Embodied Reasoning (ERQA), que evalúa la capacidad del modelo para comprender y resolver tareas físicas y espaciales en entornos tridimensionales. Con inferencia lógica pura, Argon alcanza el 87 %, por delante de todos los demás modelos punteros.
Conviene señalar que la compañía todavía no ha relacionado la adaptación de Gemini 4 Argon ni de sus componentes con el ámbito de las plataformas de IA para la materialización física. Google desarrolla por separado dos modelos de inteligencia artificial para robótica, Gemini Robotics 1.5 y Gemini Robotics-ER 1.5, que aplican conjuntamente un enfoque en el que el robot primero «reflexiona» sobre la tarea y solo después ejecuta la acción.
El modelo Gemini 4 Argon hace algo parecido, pero es más versátil, por así decirlo, e incluye la comprensión de fenómenos y procesos físicos, la generación de código y el razonamiento visual-semántico.
Según los desarrolladores de Google, Argon, como modelo universal de pensamiento físico o razonamiento encarnado (embodied reasoning), puede aplicarse en todas las etapas del ciclo de vida de los sistemas robóticos. En su blog, representantes de la compañía mostraron ejemplos ilustrativos del uso de Argon en forma de indicaciones para robots en cuatro áreas clave de la robótica: la simulación de acciones y su materialización en la realidad, el aprendizaje a partir de ejemplos, la comprensión del entorno y el perfeccionamiento de habilidades.
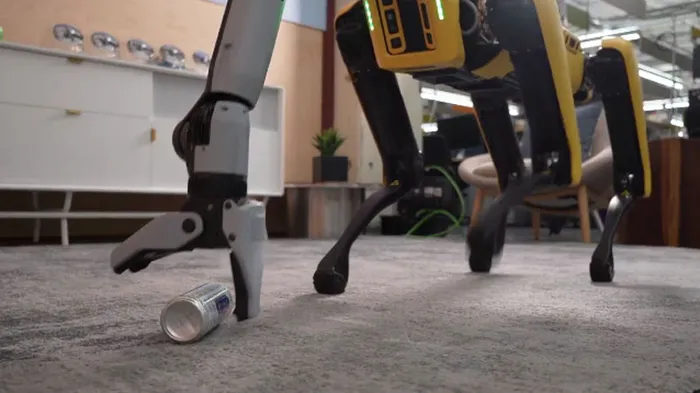
El primer ejemplo fue el control del robot cuadrúpedo Spot, de Boston Dynamics, en el paquete MuJoCo sin entrenamiento previo. Argon logró controlar al robot y enseñarle una nueva habilidad: pulsar el pedal de un cubo de basura para arrojar dentro las latas de refresco que recogía del suelo. Para practicar ese movimiento, la IA crea en MuJoCo un gemelo digital del cubo con pedal y solo después permite al robot reproducir la secuencia de acciones en la realidad.
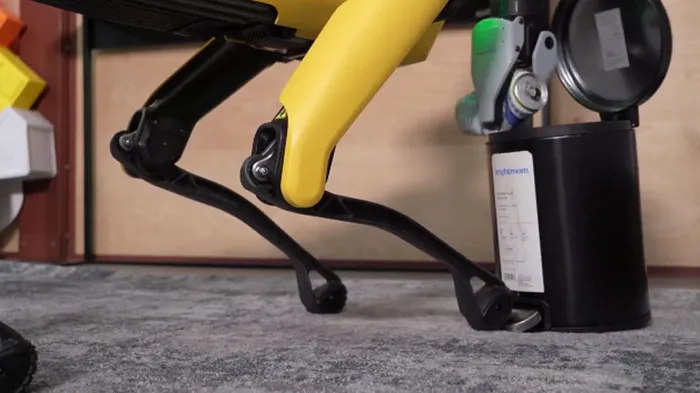
Durante el proceso, la IA corrige las acciones del robot siguiendo la posición del brazo, la lata y el cubo abierto, y además ayuda al robot a mantener el equilibrio sobre tres extremidades mientras la cuarta pulsa el pedal.
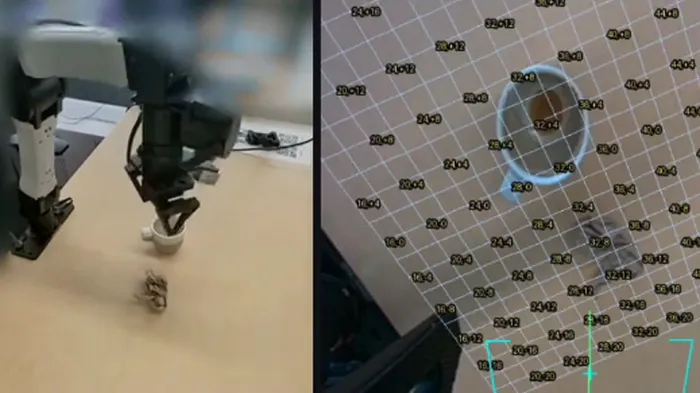
En otro experimento, Argon controla un brazo robótico para poner vertical una taza volcada y meter dentro una servilleta arrugada. El sistema utiliza coordenadas espaciales y comandos de desplazamiento y agarre, y tras cada etapa vuelve a analizar la imagen y corrige sus acciones según la posición de los objetos. El brazo realiza todas las operaciones sin entrenamiento previo (control zero-shot).
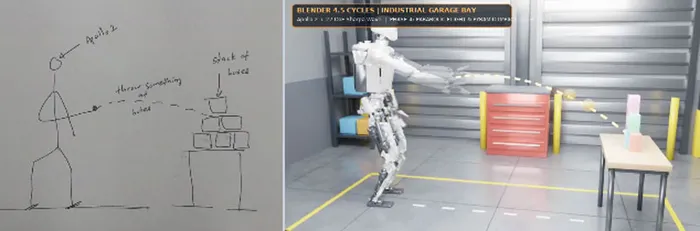
Otra tecnología es Real2Sim, que convierte escenas reales en simulaciones físicas. Argon analiza grabaciones de vídeo, reconstruye la geometría de los objetos y define sus propiedades físicas: masa, movimiento por inercia, rozamiento y comportamiento en los choques. Después, la escena virtual se comprueba contra las imágenes reales de las cámaras y las interacciones calculadas de los objetos se comparan con las reales. Este mismo proceso permite convertir un burdo dibujo a mano —en este ejemplo, un robot derriba con una pelota una pirámide de cubos— en una animación 3D completa con física realista.
En resumen, según Google, Gemini 4 Argon representa una etapa importante en el camino hacia una inteligencia artificial general capaz de actuar en el mundo físico. El nuevo modelo de IA combina programación, percepción visual, modelado físico y control de robots reales. Al desarrollarlo, la compañía aspira a crear soluciones robóticas que puedan trabajar junto a las personas y ayudarles a resolver tareas complejas.