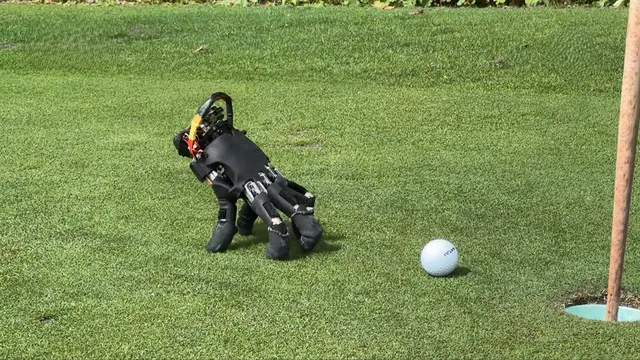
Ingenieros del Instituto Federal de Tecnología de Zúrich han enseñado a una mano robótica a desplazarse por distintos tipos de superficie e interactuar con objetos.
Ya se habían hecho experimentos de este tipo, pero los desarrolladores tenían que recurrir a dedos simétricos, porque los dedos similares a los humanos tienen un centro de gravedad distinto y eso complica el equilibrio. El equipo de ingenieros ha superado esos problemas instalando sensores de movimiento, una batería y un pequeño ordenador en el dorso de la mano, y la ha entrenado con aprendizaje basado en redes neuronales para que se desplace.
La mano ha logrado moverse por 14 tipos distintos de superficie, incluidas alfombras, grava, hierba y una rejilla metálica. De 25 intentos, consiguió levantarse por sí sola desde el suelo y seguir avanzando en 21 ocasiones. También pulsó con uno de sus dedos las teclas indicadas en 29 de 32 intentos.
Los científicos explican la utilidad del invento por su capacidad para llegar a lugares inaccesibles para una persona y realizar allí distintas manipulaciones, incluidas las potencialmente peligrosas.